Encaissage et palettisation à six axes, conçus pour l'intégration en ligne
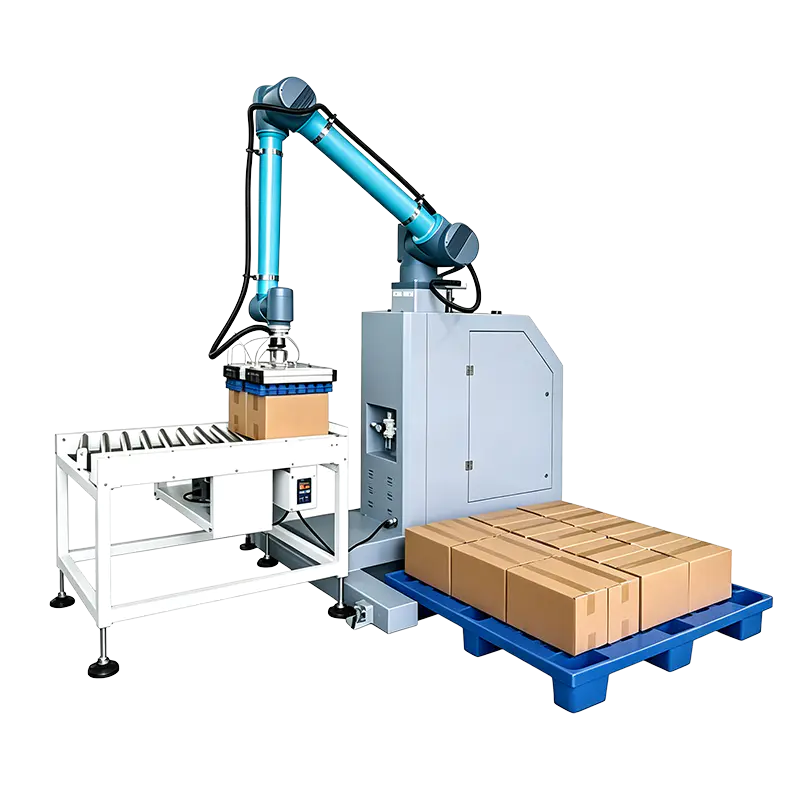
Jiaxing K-Line Machinery Co., Ltd. construit le Fabricant de robots d'emballage de caisses série dans le cadre de notre gamme d’équipements système. Nous sommes un fabricant chinois de robots d'emballage de caisses OEM et un fournisseur de robots d'emballage de caisses personnalisés, et nous configurons chaque cellule en fonction du format du produit, du débit de ligne et de la disposition de l'usine. La série comprend des postes de travail de palettisation collaboratifs et des systèmes d'encaissage intelligents utilisant des bras robotiques collaboratifs à six axes avec des effecteurs finaux intelligents.
La capacité de charge est de 30 à 60 kg ; la portée maximale est de 1 700 à 1 900 mm ; la hauteur maximale de palettisation est de 2 100 à 2 600 mm. Ces chiffres rendent la gamme pratique pour les cartons et les produits ensachés dans les usines alimentaires, pharmaceutiques et chimiques quotidiennes. Le robot faisant partie d’une ligne complète, nous l’intégrons aux machines d’emballage, aux fermeuses de caisses et aux convoyeurs en amont pour former des lignes de production d’emballage et de palettisation entièrement automatiques.
Où s'adapte le robot d'encaissage
La catégorie Case Packing Robot couvre deux configurations de plate-forme. Nous sélectionnons la plateforme en fonction du degré d'automatisation en amont et du niveau de participation des opérateurs attendu en fin de chaîne.
Poste de travail collaboratif de palettisation
Pour les lignes où les opérateurs gèrent l'alimentation, le changement de palettes et les interventions occasionnelles. Le robot prélève les sacs ou les cartons sur le convoyeur d'alimentation et les place selon le motif de couches défini.
Meilleure solution : lignes à faible volume, formats de conditionnement multiples et sites ajoutant de l'automatisation sans remplacer la ligne entière.
Système d'encaissage intelligent
Pour un fonctionnement automatique en fin de ligne. Le robot fonctionne avec des formeuses de caisses, des convoyeurs, des fermeuses de caisses et des équipements d'inspection, recevant les produits en amont et gérant les modèles de caisses ou de palettes de manière centralisée.
Meilleure solution : lignes de produits alimentaires et chimiques quotidiennes à gros volumes avec des équipes continues et une manipulation manuelle réduite.
Positions de ligne communes :
- Produit d'un Machine d'emballage verticale ou une machine automatique d'emballage de sachets préfabriqués est transportée directement vers le robot.
- Cartons d'un Machine à sceller les cartons peuvent être palettisés dans la même cellule.
- Le robot peut être placé avant ou après le scellage des caisses selon que les sacs sont d'abord emballés dans des caisses ou directement palettisés.
- Les plates-formes de convoyage et les convoyeurs de sortie sont adaptés à l'enveloppe de travail du robot.
Spécifications du système standard
| Paramètre | Série de robots d'emballage de caisses |
| Architecture des robots | Bras robotique collaboratif à six axes avec effecteur final intelligent |
| Capacité de charge | 30 à 60 kg |
| Portée maximale | 1 700 à 1 900 mm |
| Hauteur maximale de palettisation | 2 100 à 2 600 mm |
| Protection du boîtier | IP54 |
| Puissance installée | 3,5 à 5 kW |
| Alimentation | Monophasé 220 V / 50 Hz |
| Communications | Protocole TCP/IP |
| Stockage des recettes | Plus de 1000 recettes avec dénomination chinoise/anglaise et recherche de recettes |
| Fonctionnalités de programmation | Réglage intelligent des paramètres d'échantillonnage automatique, réglage de la vitesse en temps réel, programmation virtuelle AR |
| Mécanisme à came | Structure de came à rainure en 20CrMnTi, dureté HRC55-60 |
| Lubrification | Système de lubrification intégré |
La répétabilité n'est pas un chiffre unique pour chaque configuration. La valeur finale dépend du modèle de robot, de la charge utile au point de travail et de la masse de l'effecteur final. Nous confirmons le temps de cycle et la répétabilité du modèle de pile réel dans la proposition.
Options de configuration et sélection de l'effecteur final
Nous configurons le robot autour de ce qui atteint réellement l'effecteur final. Les sacs flexibles nécessitent un système de préhension ou d'aspiration adapté au type de film et à la texture de la surface. Les cartons rigides nécessitent une face de contact différente, surtout lorsque le couvercle n'est pas complètement fermé.
- Produits en sac : effecteur final sélectionné en fonction du matériau du sac, du poids, des dimensions et de l'état de surface.
- Cartons : effecteur final sélectionné en fonction de la taille du boîtier, de l'état du couvercle et de l'orientation des couches.
- Modèle de palette : les modèles de couches basés sur des recettes définissent le ramassage, le placement et la manipulation des couches intermédiaires.
- Portée et montage : la position de base est définie par la hauteur du convoyeur, la position de la palette et l'espace au sol disponible.
Le débit est déterminé par le débit de la ligne en amont, la charge utile, la portée et le cycle de l'effecteur final. Nous dimensionnons le robot en fonction des sacs cibles par minute ou des cartons par heure au lieu d'un maximum théorique. L'ajustement de la vitesse en temps réel permet au système de suivre les variations du débit en amont sans arrêter la ligne.
Intégration des contrôles, des recettes et de l'automatisation
- Protocole de communication TCP/IP pour l'intégration PLC/IHM et la coordination des lignes.
- Plus de 1000 recettes avec dénomination chinois/anglais et recherche de recettes pour un changement rapide de produit.
- Réglage automatique intelligent des paramètres d'échantillonnage et réglage de la vitesse en temps réel pour réduire le temps de mise en service.
- Programmation virtuelle AR pour les trajectoires planifiées des robots et la validation de la disposition.
Cette architecture de contrôle facilite l'intégration du robot aux lignes de conditionnement existantes. Nous mappons la poignée de main du signal avec l'équipement en amont afin que le robot reçoive un flux de produit cohérent et que la ligne ne s'arrête pas en cas de changement de modèle.
Conception mécanique et maintenabilité
La palettisation dure de nombreuses heures, la résistance à l’usure est donc une exigence fondamentale de conception. L'équipement utilise des structures à rainures et cames en 20CrMnTi avec une dureté HRC55-60 et des systèmes de lubrification intégrés. Cette combinaison offre une dureté élevée, une haute précision et une grande stabilité pour un fonctionnement continu.
La lubrification intégrée réduit les points de maintenance de routine. Notre système de service après-vente comprend le dépannage à distance et l'assistance en matière de pièces de rechange pour les installations à l'étranger. Le fichier de transfert définit les intervalles d'inspection pour la cellule robotisée et l'effecteur final.
Démarche qualité et accompagnement de projet
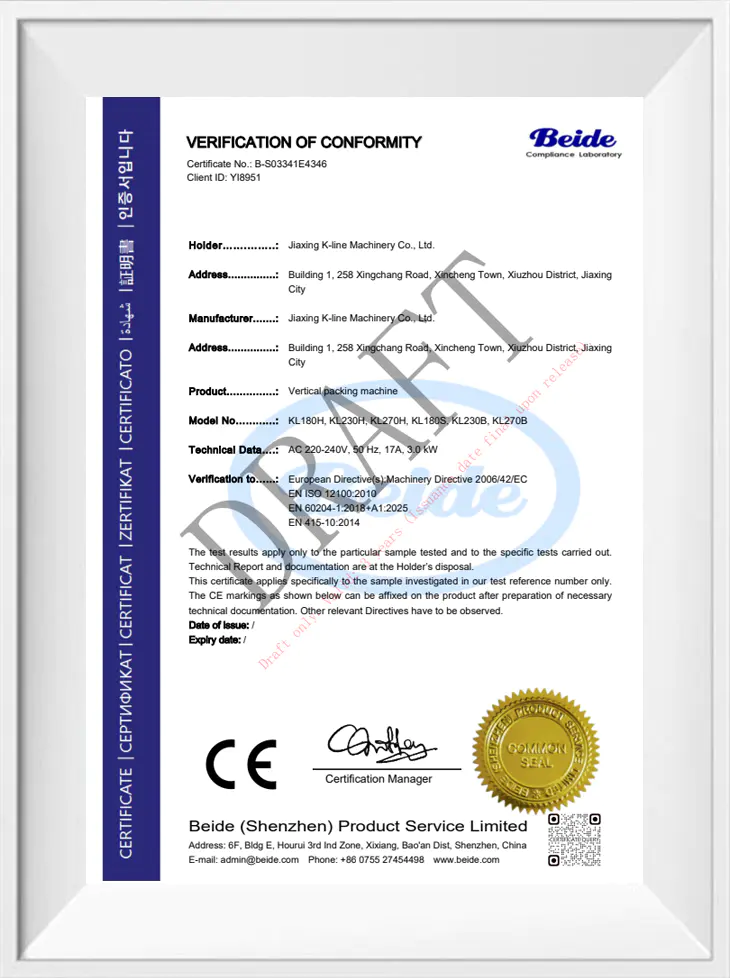
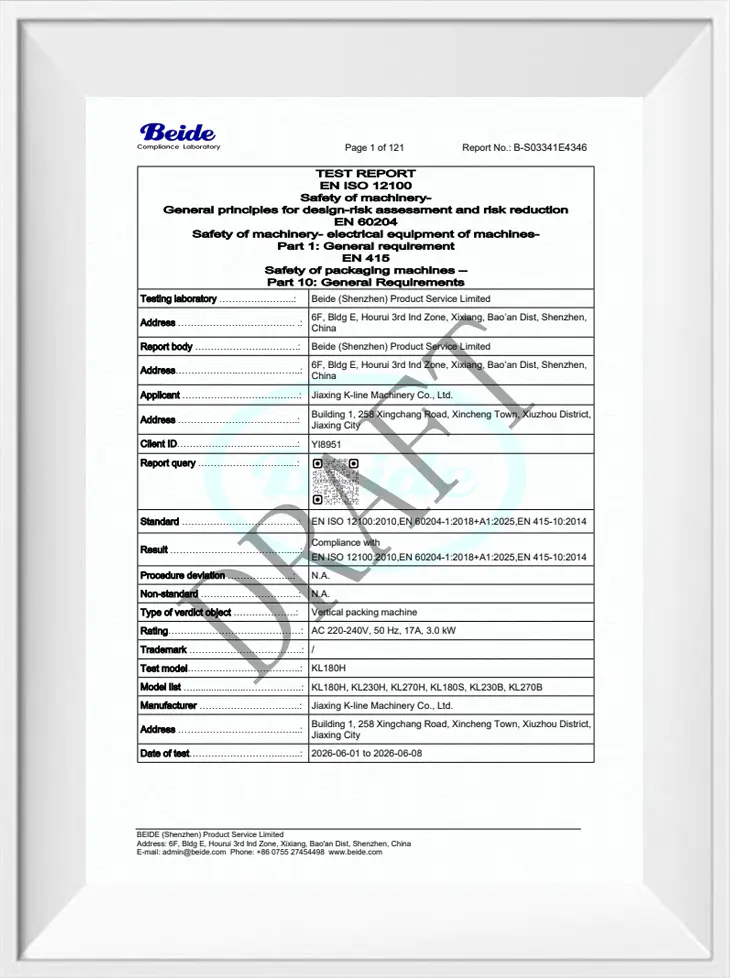
Le personnel technique senior supervise l'ensemble du processus, depuis la R&D et la conception du produit jusqu'à la fabrication. Nous sommes un fabricant direct et pouvons entreprendre la conception intégrée et la mise en œuvre clé en main de systèmes d’emballage automatisés dans une usine complète. Les dossiers de certification pour la gamme de machines comprennent des projets de rapports d'essai CE et des brevets de modèles d'invention/d'utilité.
Pour chaque cellule robotisée, le dossier de projet comprend le plan d'implantation, la description de l'interface de ligne, la liste des recettes et la documentation de conformité applicable à la configuration. Cela donne à l’équipe d’installation une référence unique pour le montage, le câblage et la mise en service.
Informations que nous utilisons pour configurer votre solution
Pour préparer une proposition appropriée, nous avons besoin des paramètres qui définissent le point de travail et l'effecteur final du robot.
- Produit et emballage : dimensions du sac ou du carton, poids, type de film du sac ou style du carton.
- Tarif ligne : sacs par minute ou cartons par heure, schéma d'équipe et pics attendus.
- Équipements amont : machine d'emballage verticale, machine de sachets préfabriqués, trieuse pondérale, détecteur de métaux et hauteurs de convoyeur.
- Caisse et palette : taille de la caisse, couches par palette, motif par couche, dimensions de la palette et hauteur de charge maximale.
- Site : surface au sol, hauteur sous plafond, hauteur du convoyeur d'entrée/sortie, alimentation électrique et langage IHM.
- Interface de ligne : marque PLC/PAC existante, disponibilité TCP/IP et exigences de prise de contact du signal.
Base de la proposition : nous utilisons ces données pour définir la portée, la charge utile, l'effecteur final, l'ensemble de recettes et la portée de l'intégration de la ligne. Le devis et le calendrier technique sont basés sur le point de travail et non sur un package robotique générique.
Questions fréquemment posées
Quelle est la différence entre le poste de travail collaboratif de palettisation et le système de mise en caisse intelligent ?
Les deux utilisent des bras robotiques collaboratifs à six axes. Le poste de travail de palettisation est l'agencement le plus simple pour le prélèvement et l'empilage ; le système d'encaissage intelligent ajoute la manipulation des caisses et la coordination des convoyeurs nécessaires au fonctionnement automatique de fin de ligne. Nous sélectionnons la plateforme en fonction du tarif de la ligne et de la portée de l'intégration.
Le robot peut-il être intégré à nos machines d’emballage verticales et à notre ligne de scellage de cartons existantes ?
Oui. Le système utilise la communication TCP/IP et l'ajustement de la vitesse en temps réel pour fonctionner avec les machines d'emballage, les convoyeurs et les scelleuses de caisses en amont. Dans la proposition, nous identifions la hauteur d'alimentation, le signal de poignée de main et le modèle de caisse ou de palette.
Quels types de produits le robot d’encaissage peut-il traiter ?
La série est conçue pour les produits en carton et en sac dans les industries alimentaires, pharmaceutiques et chimiques quotidiennes. La sélection de l'effecteur final dépend du matériau du sac, de la surface du produit, de son poids et de ses dimensions ; la manipulation des cartons dépend de la taille de la caisse et de l’état du couvercle.
Combien de recettes de produits peuvent être stockées ?
Plus de 1000 recettes avec dénomination chinoise/anglaise et recherche de recettes. Le réglage automatique intelligent des paramètres d'échantillonnage et le réglage de la vitesse en temps réel réduisent le temps de changement et la programmation manuelle répétée.
De quelles informations sur le site avez-vous besoin pour un devis ?
Nous avons besoin des dimensions et du poids des produits, du débit de ligne, de la taille des palettes et du modèle de pile, des hauteurs des convoyeurs, de l'espace disponible, de la hauteur sous plafond, de l'alimentation électrique et des machines en amont alimentant le robot. Avec ces données, nous configurons le point de travail et l'effecteur final.
De quelle maintenance continue le robot a-t-il besoin ?
Les mécanismes à cames à rainure sont fabriqués en 20CrMnTi avec une dureté HRC55-60 et une lubrification intégrée, ce qui réduit les points de graissage de routine. Notre service après-vente couvre le dépannage à distance et les pièces de rechange ; le plan de maintenance dans le dossier de transfert définit les intervalles d'inspection de la cellule robotisée et de l'effecteur final.